PG关注到,NXP在2026年5月5日的博客中把精密模拟测量描述为机器人了解自身状态的一条路径。文章围绕NAFEB43388,讨论载荷、应变、电流和温度等信号如何为移动机器人及人形平台提供内部状态信息,补充摄像头等外部感知。
原文介绍八路可配置输入、24位ΔΣ转换、可编程增益与激励等能力,并明确它主要面向精密测量、诊断与外环观测。文章也指出,快速电机电流内环通常需要适合其时限的采样方案,不能仅凭分辨率或最高数据率把这类模拟前端放进所有控制环路。
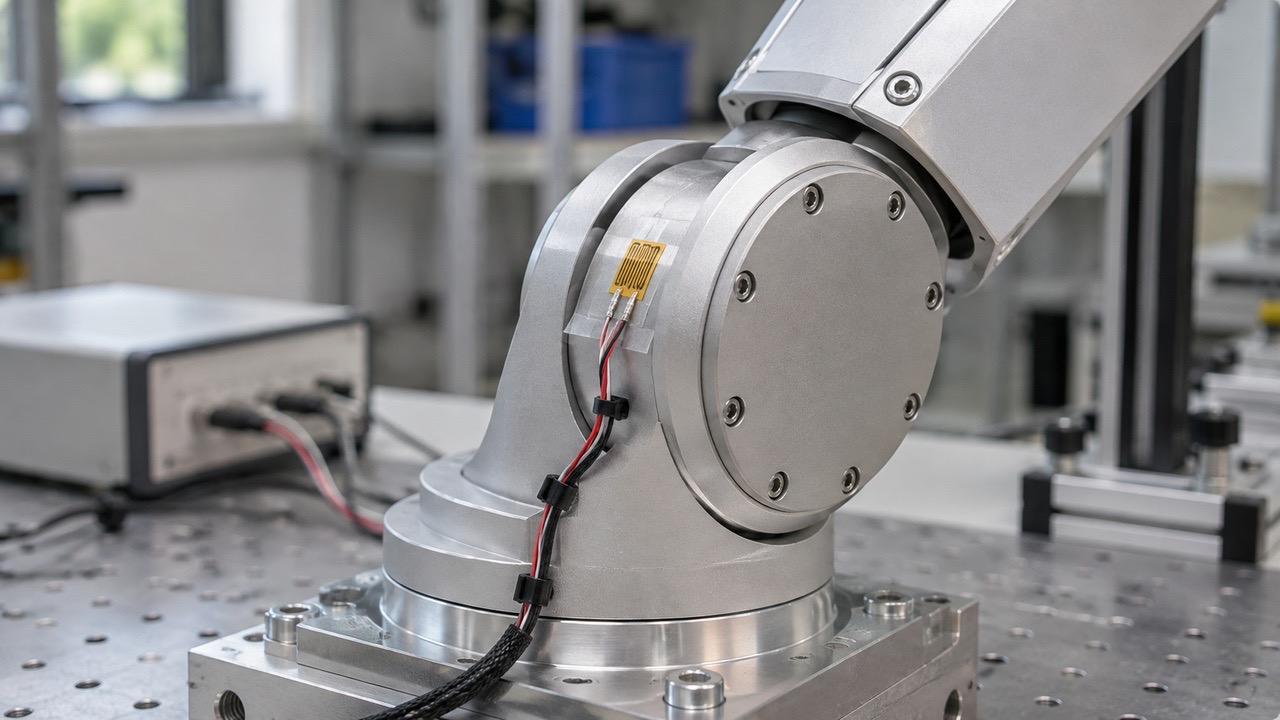
测量对象决定信号链的安排
以下是围绕机器人测量的独立工程观察。力、应变和温度传感器可能使用不同输出与激励方式,项目应先明确物理量、范围、变化速度及允许误差。把传感器、连接线、模拟前端和软件转换放在同一张链路图里,能够帮助团队逐项检查误差来源。
传感器安装也会影响数据含义。相同载荷在不同机械位置产生的应变可能不同,固定方式与线缆受力也可能改变结果。评估适合使用目标机械结构,并保留安装与标定记录,让后续数据比较能够对应同一种物理关系。
多点测量时,时间关系需要与空间关系一起管理。不同位置的载荷如果在不同时间采集,组合结果就应考虑运动状态变化。团队可以记录通道配置、采样时刻与处理延迟,判断这些信息是否适合当前任务,而不只看单通道的静态精度。
分辨率与控制响应需要共同预算
高分辨率有助于观察细微变化,滤波与转换过程则会带来相应时间特征。控制设计可以先分配从输入变化到输出动作的允许时间,再检查模拟采集、通信和处理各自占用的部分。这样,器件配置就能与控制目标形成明确对应。
机器人通常同时存在多个层次的环路。电流、速度、位置与更慢的状态诊断各有周期,测量方案应按任务安排。把精密模拟前端用于适合的外环与健康观测,并为快速环路选择相应采样路径,有助于让不同器件的优势在系统中各自发挥作用。
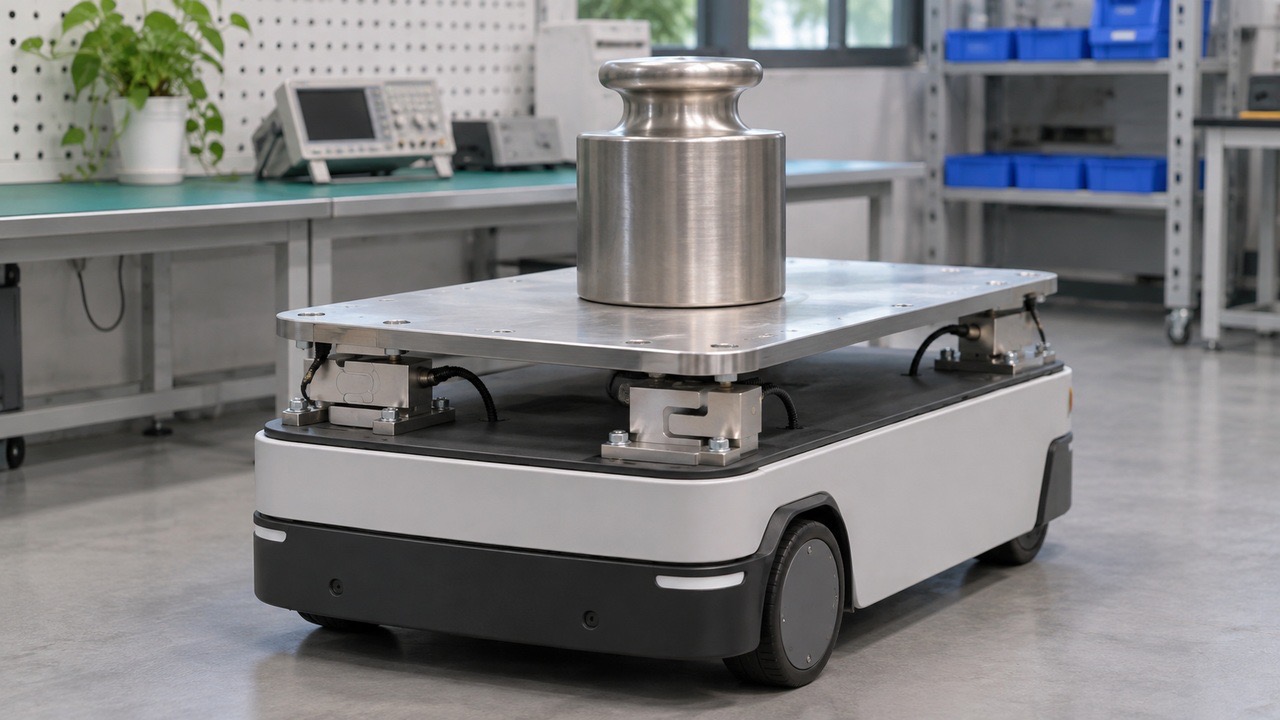
八路通道的配置也需要看完整带宽。通道数量、数据率、传输格式与缓存方式会共同影响处理器负担。开发阶段可以用全部目标通道并行运行,观察持续数据流与任务调度情况,避免单通道实验无法反映整机运行条件。
状态趋势需要可比较的基准
用电流与温度观察设备变化时,负载和环境应有对应记录。同一电流上升可能与载荷、摩擦、供电或操作方式有关,因此趋势判断需要放回运行条件。保存基线样本与参考任务,能够帮助团队逐步建立可解释的诊断依据。
前端保护能力也应与板级设计配合。连接端子、走线、供电和噪声源位置都会影响实际表现。样机测试适合保留信号接法与环境条件,检查正常测量和异常输入状态,并让软件能够识别数据何时有效、何时需要进一步处理。
原文中的机器人场景可用于理解潜在用途,项目自身效果仍需通过自己的样机与任务验证。团队可以从一个明确问题开始,例如载荷分布或温度变化,再决定采集哪些信号、如何评价结果。这样能够减少只为增加传感器数量而采集大量难以解释的数据。
在PG看来,机器人本体测量的价值在于建立物理状态与控制决策之间的可靠连接。合适的传感器、清楚的时间预算和可比较的基准,共同决定精密模拟前端如何支持机器人了解并管理自身运行状态。